
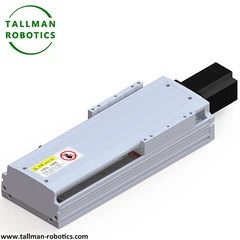
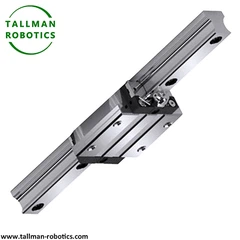


リニア モジュールは、プロファイル ガイド レール、再循環ボール キャリッジ、スクリューまたはベルト ドライブ、保護ハウジングの 4 つのコア要素を組み合わせています。各要素は異なるエンジニアリングの役割を果たします。レールは走行軸を定めラジアル荷重を吸収します。キャリッジは再循環ボールに乗り、荷重をレールに戻します。ドライブトレインは回転運動を直線運動に変換します。ハウジングは内部コンポーネントを埃や湿気から保護します。したがって、設計チームは負荷、速度、精度の目標に基づいて各要素を選択します。実際には、このモジュール構造により、メーカーは軸全体を再設計することなくドライブのタイプを交換できます。
ボールねじ、ベルト、ラック-および-ピニオン ドライブの比較
オートメーションエンジニアは、ストローク長、速度、精度をタスクに合わせてドライブのタイプを選択します。ボールねじドライブは最も厳しいリード精度を実現します。通常、DIN 69051 の公差クラスは 300 ミリメートルの移動量あたり 0.01 ~ 0.05 ミリメートルに準拠しています。対照的に、ベルトドライブは微小精度よりも速度を重視します。-通常、その速度は毎秒 3 ~ 5 メートルに達します。ラック-ピニオン-ドライブはストロークが 3 メートルを超えて効率的に伸びるため、長いコンベア-形式の軸はラック-}に依存することがほとんどです。したがって、ドライブの選択はデフォルト設定ではなくトレードオフになります。-以下の表は、比較をより詳細にまとめたものです。
|
ドライブの種類 |
ボールねじ駆動 |
ベルトドライブ |
ラック-アンド-ドライブ |
|
位置決め精度 |
0.01-0.05 mm / 300 mm (DIN 69051) |
0.1 ~ 0.2 mm (代表値) |
0.05 ~ 0.1 mm (代表値) |
|
最高速度 |
1-2 m/s |
3-5 m/s |
2-3 m/s |
|
実用移動長 |
最大3m |
最大6m |
6mを超える |
|
一般的な負荷範囲 |
軽いものから重いものまで |
軽度から中程度 |
中程度から重い |
|
最優秀アプリケーション |
半導体、ディスペンス、精密組立 |
高速-ピッキング{1}}と配置-、梱包 |
ロングストロークガントリー、マテリアルハンドリング |
|
トールマンロボティクスシリーズ |
TMS-CM ネジ駆動リニア モジュール |
ベルト駆動リニアモジュール(一般/クリーン) |
耐久性の高いリニアモジュール |
表 1: 産業用リニアモジュールのドライブタイプの比較。
ぜひご覧くださいさらに多くのプロジェクトまたは当社を訪問してくださいによるビデオギャラリーユーチューブ:https://www.youtube.com/@tallmanrobotics
トールマンロボットの一般環境用ボールねじリニアモジュールには以下のシリーズがあります。
|
モデル番号 |
本体幅(mm) |
最大積載量 (kg) |
最大ストローク(mm) |
繰返し精度(mm) |
ドライブ |
モーター出力(W) |
アプリケーション環境 |
|
TM-S45-CM |
45 |
10 |
800 |
±0.01/±0.005 |
スクリュー |
50/100 |
一般的な |
|
TM-S62-CM |
62 |
20 |
1050 |
±0.01/±0.005 |
スクリュー |
100/200/400 |
一般的な |
|
TM-S65-CM |
65 |
30 |
800 |
±0.01/±0.005 |
スクリュー |
50/100 |
一般的な |
|
TM-S85-CM |
85 |
50 |
1050 |
±0.01/±0.005 |
スクリュー |
100/200/400 |
一般的な |
|
TM-S100-CM |
100 |
65 |
1050 |
±0.01/±0.005 |
スクリュー |
100/200/400 |
一般的な |
|
TM-S100L-CM |
100 |
80 |
1050 |
±0.01/±0.005 |
スクリュー |
100/200/400 |
一般的な |
|
TM-S135-CM |
135 |
110 |
1250 |
±0.01/±0.005 |
スクリュー |
200/400/750 |
一般的な |
|
TM-S150-CM |
150 |
120 |
1500 |
±0.01/±0.005 |
スクリュー |
400/750 |
一般的な |
|
TM-S170-CM |
170 |
130 |
1500 |
±0.01/±0.005 |
スクリュー |
400/750 |
一般的な |
|
TM-S220-CM |
220 |
150 |
1500 |
±0.01/±0.005 |
スクリュー |
750 |
一般的な |
Tallman Robot のクリーン環境用送りねじリニア モジュールには次のシリーズ TM-S-CR があります
|
モデル番号 |
本体幅(mm) |
最大積載量 (kg) |
最大ストローク(mm) |
繰返し精度(mm) |
ドライブ |
モーター出力(W) |
アプリケーション環境 |
|
|
TM-S45-CR |
45 |
10 |
800 |
±0.01/±0.005 |
スクリュー |
50/100 |
クリーンな環境 |
|
|
TM-S62-CR |
62 |
20 |
1050 |
±0.01/±0.005 |
スクリュー |
100/200/400 |
クリーンな環境 |
|
|
TM-S65-CR |
65 |
30 |
800 |
±0.01/±0.005 |
スクリュー |
50/100 |
クリーンな環境 |
|
|
TM-S85-CR |
85 |
50 |
1050 |
±0.01/±0.005 |
スクリュー |
100/200/400 |
クリーンな環境 |
|
|
TM-S100-CR |
100 |
65 |
1050 |
±0.01/±0.005 |
スクリュー |
100/200/400 |
クリーンな環境 |
|
|
TM-S135-CR |
135 |
110 |
1250 |
±0.01/±0.005 |
スクリュー |
200/400/750 |
クリーンな環境 |
|
|
TM-S150-CR |
150 |
120 |
1500 |
±0.01/±0.005 |
スクリュー |
400/750 |
クリーンな環境 |
|
|
TM-S170-CR |
170 |
130 |
1500 |
±0.01/±0.005 |
スクリュー |
400/750 |
クリーンな環境 |
|
|
TM-S220-CR |
220 |
150 |
1500 |
±0.01/±0.005 |
スクリュー |
750 |
クリーンな環境 |
|
一般環境用ロングストロークスクリューリニアモジュール TM-SL-CM
|
モデル番号 |
本体幅(mm) |
最大積載量 (kg) |
最大ストローク(mm) |
繰返し精度(mm) |
ドライブ |
モーター出力(W) |
アプリケーション環境 |
|
TM-SL135-CM |
135 |
80 |
2200 |
±0.01/±0.005 |
スクリュー |
200/400/750 |
一般的な |
|
TM-SL170-CM |
170 |
110 |
2200 |
±0.01/±0.005 |
スクリュー |
400/750 |
一般的な |
|
TM-SL220-CM |
220 |
150 |
2400 |
±0.01/±0.005 |
スクリュー |
750 |
一般的な |
オルガンカバー 防水親ねじリニアモジュール TM-SF
|
モデル番号 |
本体幅(mm) |
最大積載量 (kg) |
最大ストローク(mm) |
繰返し精度(mm) |
ドライブ |
モーター出力(W) |
アプリケーション環境 |
|
|
TM-SF100-CR |
140 |
65 |
1050 |
±0.01/±0.005 |
スクリュー |
100/200/400 |
防水{0}}/防塵- |
|
|
TM-SF135-CR |
171 |
80 |
1250 |
±0.01/±0.005 |
スクリュー |
200/400/750 |
防水{0}}/防塵- |
|
|
TM-SF170-CR |
206 |
110 |
1500 |
±0.01/±0.005 |
スクリュー |
400/750 |
防水{0}}/防塵- |
|
|
TM-SF220-CR |
256 |
150 |
1500 |
±0.01/±0.005 |
スクリュー |
750 |
防水{0}}/防塵- |
|
一般環境用タイミングベルトリニアモジュール TM-B-CM
|
モデル番号 |
本体幅(mm) |
最大積載量 (kg) |
最大ストローク(mm) |
繰返し精度(mm) |
ドライブ |
モーター出力(W) |
アプリケーション環境 |
|
TM-B45-CM |
45 |
4 |
800 |
±0.04 |
ベルト |
50/100 |
一般的な |
|
TM-B62-CM |
62 |
16 |
2000 |
±0.04 |
ベルト |
100/200/400 |
一般的な |
|
TM-B65-CM |
65 |
4 |
800 |
±0.04 |
ベルト |
50/100 |
一般的な |
|
TM-B85-CM |
85 |
16 |
2000 |
±0.04 |
ベルト |
100/200/400 |
一般的な |
|
TM-B100-CM |
100 |
40 |
3500 |
±0.04 |
ベルト |
100/200/400 |
一般的な |
|
TM-B135-CM |
135 |
42 |
3500 |
±0.04 |
ベルト |
200/400 |
一般的な |
|
TM-B150-CM |
150 |
75 |
3500 |
±0.04 |
ベルト |
400/750 |
一般的な |
|
TM-B170-CM |
170 |
75 |
3500 |
±0.04 |
ベルト |
400/750 |
一般的な |
|
TM-B220-CM |
220 |
75 |
3500 |
±0.04 |
ベルト |
750 |
一般的な |
防塵環境用タイミング ベルト リニア モジュール-TM-B-CR
|
モデル番号 |
本体幅(mm) |
最大積載量 (kg) |
最大ストローク(mm) |
繰返し精度(mm) |
ドライブ |
モーター出力(W) |
アプリケーション環境 |
|
TM-B45-CR |
45 |
4 |
800 |
±0.04 |
ベルト |
50/100 |
クリーンな環境 |
|
TM-B62-CR |
62 |
16 |
2000 |
±0.04 |
ベルト |
100/200/400 |
クリーンな環境 |
|
TM-B65-CR |
65 |
4 |
800 |
±0.04 |
ベルト |
50/100 |
クリーンな環境 |
|
TM-B85-CR |
85 |
16 |
2000 |
±0.04 |
ベルト |
100/200/400 |
クリーンな環境 |
|
TM-B100-CR |
100 |
40 |
3500 |
±0.04 |
ベルト |
100/200/400 |
クリーンな環境 |
|
TM-B135-CR |
135 |
42 |
3500 |
±0.04 |
ベルト |
200/400 |
クリーンな環境 |
|
TM-B150-CR |
150 |
75 |
3500 |
±0.04 |
ベルト |
400/750 |
クリーンな環境 |
|
TM-B170-CR |
170 |
75 |
3500 |
±0.04 |
ベルト |
400/750 |
クリーンな環境 |
|
TM-B220-CR |
220 |
75 |
3500 |
±0.04 |
ベルト |
750 |
クリーンな環境 |
オルガンカバー防水タイミングベルトリニアモジュールTM-BF
|
モデル番号 |
本体幅(mm) |
最大積載量 (kg) |
最大ストローク(mm) |
繰返し精度(mm) |
ドライブ |
モーター出力(W) |
アプリケーション環境 |
|
TM-BF100-CR |
140 |
40 |
3500 |
±0.04 |
ベルト |
100/200/400 |
防水{0}}/防塵- |
|
TM-BF135-CR |
171 |
40 |
3500 |
±0.04 |
ベルト |
100/200/400 |
防水{0}}/防塵- |
|
TM-BF170-CR |
206 |
75 |
3500 |
±0.04 |
ベルト |
750 |
防水{0}}/防塵- |
|
TM-BF220-CR |
256 |
75 |
3500 |
±0.04 |
ベルト |
750 |
防水{0}}/防塵- |
欧州防塵タイミングベルトモジュール TM-EB
|
モデル番号 |
本体幅(mm) |
最大積載量 (kg) |
最大ストローク(mm) |
繰返し精度(mm) |
ドライブ |
モーター出力(W) |
アプリケーション環境 |
|
TM-EB65 -CR |
65 |
65 |
5500 |
±0.1 |
ベルト |
200/400/750 |
クリーンな環境 |
|
TM-EB80-CR |
80 |
80 |
5500 |
±0.1 |
ベルト |
200/400/750 |
クリーンな環境 |


ガイドレールの剛性とモーメント耐荷重
プロファイルされたレールは、ピッチ、ヨー、ロールの 3 つのモーメント方向に抵抗します。メーカーは各キャリッジの最大モーメント荷重をニュートン-メートルで評価しています。次にエンジニアは、この数値を取り付けられたペイロードの重心と照合する必要があります。そうしないと、軸外荷重により、定格耐用年数よりかなり前にレールの摩耗が加速する可能性があります。{4}}さらに、デュアルキャリッジ構成により、モーメント荷重が 2 つのブロックに分散されます。これにより、サポートされていない長いスパンの剛性が向上します。その結果、デュアル キャリッジ レイアウトは、片持ち梁式のピック- アンド プレイス アームや垂直 Z- 軸ステーションでよく使用されます。
位置決め精度と繰返し精度の基準
ISO 230-2 は、機械軸上の位置決め精度をテストするための標準方法を定義しています。評判の良いリニアモジュールサプライヤーは、それに対してテストを行っています。研削ボールねじモジュールは通常、プラスまたはマイナス 5 マイクロメートル以内の繰り返し精度に達します。これは、SEMI 機器ガイドラインで参照されている多くの半導体ダイボンディングおよびウェーハ処理目標を満たしています。-一方、転造ネジモジュールは、ある程度の精度と引き換えに低価格を実現しています。プラスまたはマイナス 20 マイクロメートル以内の再現性を維持します。したがって、購入者は、精密タスク用の線形位置決めシステムを指定する前に、テストされた精度グレードを確認する必要があります。
環境シールと IP 定格
ほこりや湿気は、露出したボールねじの寿命を急速に縮めます。その結果、モジュール メーカーはオルガン-スタイルのベローズ カバー、ケーブル-のグランド シーリング、ステンレス鋼のスクレーパー ストリップを追加します。これらの機能は、IEC 60529 に基づいて IP54 または IP65 の定格に達します。たとえば、食品および飲料ラインには洗浄定格のハウジングが必要です。-。そこの生産現場は毎日水や消毒剤にさらされることに直面しています。同様に、医療機器の組み立てにもクリーンルーム対応のハウジングが必要となることがよくあります。-これらのハウジングは ISO 13485 の品質環境を満たしています。そのため、パッケージング ラインでは通常、より低い IP 定格が受け入れられます。そこでの暴露は塵や軽い破片に限定されています。
モーターの統合: ステッパー制御とサーボ制御
ステッピング モーターは、負荷が軽く、点間の移動がより簡単な場合に適しています。{0}}-また、制御配線も簡単に行えます。ただし、サーボ モーターは閉ループ フィードバックを追加します。-そのため、負荷が変動しても位置を保持し、外乱をリアルタイムで修正します。自動車の組み立てや新エネルギー電池のラインでは、通常、サーボ駆動のリニア アクチュエータが選択されます。{7}そこでの生産サイクル中、トルク要求は常に変化します。対照的に、ライト エレクトロニクスの処理は、制御の複雑さが低いステッパー駆動モジュールでうまく動作することがよくあります。{10}
実際の使用サイクルに合わせた負荷容量
すべてのリニア モジュールには、定格動的負荷と定格静的負荷がかかります。エンジニアは、予想される最も重い積載荷重と加速による動的力の両方を考慮してサイズを決定する必要があります。たとえば、ピッキング-と-のサイクルが速いと、ペイロードの静的重量をはるかに超える慣性力が発生します。したがって、負荷の計算には常に完全な加速度プロファイルを含める必要があります。半導体、自動車、および新エネルギーラインは最も速いサイクルで実行されるため、それらのモーション制御システムの誤差は最小限に抑えられます。
線形モジュールを選択するための 5 つのポイントのチェックリスト-
要約すると、リニア モジュールの選択は、ドライブの種類、ガイド レールのモーメント定格、試験済みの精度グレード、IP 定格、およびモーター制御方法の 5 つのチェックポイントに集約されます。エンジニアは各ポイントを実際のデューティ サイクルと比較してチェックします。これにより、早期の摩耗や計画外のダウンタイムが回避されます。さらに、設計段階の早い段階でこれらの仕様を一致させることで、後でコストのかかる軸の再設計を防ぐことができます。全体として、リニア ガイド モジュールは、その定格シートがアプリケーションと一致する場合に最高のパフォーマンスを発揮します。
よくある質問:
1. リニアモジュールの中核となる構造コンポーネントは何ですか?
コアコンポーネントには、ベースプロファイル、リニアガイド、伝達機構、および移動キャリッジが含まれます。ベースは構造的な剛性と取り付け面を提供します。リニア ガイドは、動きをサポートし指示するレールとスライダーで構成されます。トランスミッションには、精度を高めるためにボールネジを使用するか、速度を高めるためにベルトを使用します。キャリッジは荷重を担持し、ナットまたはベルト クランプを介してトランスミッションに接続します。エンド プレート、モーター マウント、およびリミット スイッチで組み立てが完了します。
2. クローズドリニアモジュールとオープンリニアモジュールの構造的な違いと適用可能なシナリオは何ですか?
密閉型リニア モジュールには、内部コンポーネントを完全に密閉するステンレス鋼のシール ストリップまたはカバーが組み込まれています。この設計により、ほこり、破片、湿気がガイドやネジの領域に侵入するのを防ぎます。オープンリニアモジュールは、アクセスとメンテナンスを容易にするために、レールとトランスミッションを露出させたままにします。密閉モジュールは、汚染物質が存在する機械加工、木工加工、食品加工などの過酷な環境に適しています。オープンモジュールは、熱放散が重要となる研究室、電子機器の組み立て、検査装置などのクリーンな環境で最も効果的に機能します。
3. 高精度線形モジュールの構造はどこで最適化されていますか?-
メーカーは、プリロードされたナットを備えたバックラッシュのないボールネジ アセンブリ-を通じて高精度モジュールを最適化しています。{1}閉ループ位置フィードバックのために、直接測定する光学式または磁気式エンコーダを統合しています。-ベースには、熱的および機械的変形を最小限に抑えるために、応力を緩和したアルミニウムまたはスチールを使用しています-。エンジニアは有限要素解析を適用して、剛性-重量比を最大化するリブ構造を最適化します。-ガイド システムには、クリアランスを完全に排除するプリロードされたリニア ベアリングが搭載されています。一部の設計では、剛性を向上させるためにねじナットをキャリッジに直接統合しています。
4. 頑丈なリニアモジュールの構造補強ポイントはどこですか?-
曲げやねじれに耐えるために、より厚い壁と内部リブによってベース プロファイルが補強されています。キャリッジは、より高い荷重を処理するために、アルミニウムではなくスチール構造を採用しています。ローラー-タイプのベアリングを備えたデュアル ガイド レールにより、より広い設置面積にわたって力が分散されます。取り付けフランジには複数のボルト穴があり、モジュールを支持構造にしっかりと固定します。スクリューエンドサポートには、アキシアル荷重容量が大きい、より大きなベアリングが使用されています。カップリング接続が強化されているため、高い加速度や衝撃荷重がかかっても滑りが防止されます。
5. マイクロリニアモジュールの構造設計の特徴は何ですか?
マイクロ リニア モジュールは、幅 15 mm という狭いプロファイルを備えた超コンパクトな寸法を特徴としています。{0}シングルレール設計で再循環ボールを備えた小型リニアガイドを採用しています。一部のモデルでは、潤滑の必要性を完全に排除する乾式滑り軸受を使用しています。{4}キャリッジはトランスミッションナットと直接一体化されており、全高を最小限に抑えています。メーカーは、急速な加速のために質量を削減したコンポーネントを使用してこれらのモジュールを設計します。統合されたケーブル管理チャネルが組み込まれており、コンパクトなパッケージを維持します。
技術パラメータ、産業、技術研究所、プロジェクト、ニュースの詳細については、ご確認ください。www.tallman-robotics.comまたは TallMan Robotics に接続します。YouTube · TikTok ·フェイスブック · リンクトイン
人気ラベル: リニア モジュール、中国リニア モジュール メーカー、サプライヤー、工場


