
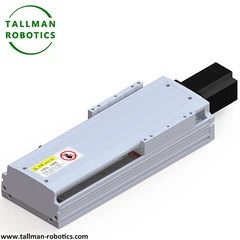
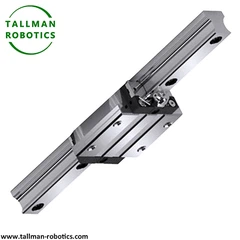


リニアモーターは、負荷の直線変位を達成するためにギアやネジなどの中間伝達機構を必要とせずに、電気エネルギーを直線運動の機械エネルギーに直接変換する電磁駆動デバイスです。
回転運動を直線運動に変換する機械構造を必要とする従来の回転モーター (サーボ モーターなど) とは異なり、リニア モーターの運動方向は本質的に直線的です。リニアモータは回転モータの構造をリニア化したもので、電磁力による非接触駆動を実現します。-コンパクトな構造、高速応答、超高速、高精度、ゼロバックラッシなどの重要な特性を備えています。-
ここでは当社のリニアモータを以下のデータとともに紹介します。
他のプロジェクトもご覧いただくか、Youtube のビデオ ギャラリーをご覧ください: https://www.youtube.com/@tallmanrobotics
|
リニアモータの技術パラメータ:クリーン環境向け高推力シリーズ |
|||||||
|
モデル番号 |
TML135-CR-PM090 |
TM135-CR-PM130 |
TML170-CR-PM250 |
TML170-CR-PM400 |
TML220-CR-PM750 |
||
|
繰返し位置決め精度(mm) |
±0.002 |
±0.002 |
±0.002 |
±0.002 |
±0.002 |
||
|
連続推力(N) |
90 |
130 |
250 |
400 |
750 |
||
|
最大推力(N) |
270 |
390 |
750 |
1200 |
2250 |
||
|
連続荷重(kg) |
20 |
30 |
50 |
80 |
150 |
||
|
最大加速速度(G) |
3 |
3 |
3 |
3 |
3 |
||
|
最高速度(mm/s) |
2500 |
2500 |
2500 |
2500 |
2500 |
||
|
標準ストローク(mm) |
0-5500 |
0-5500 |
0-5500 |
0-5500 |
0-5500 |
||
|
フィードバック定規メーカー |
ドイツ siko / スペイン FAGOR |
||||||
|
リーディングヘッド |
MSK200-1-0107 / EXA |
||||||
|
フィードバック定規の解像度(mm) |
0.0005/0.001 |
||||||
|
リニアガイドレール (mm |
15×12.5-2 |
15×12.5-2 |
15×12.5-2 |
15×12.5-2 |
20×15.5-2 |
||
|
リニアモータの技術パラメータ:クリーン環境向け低推力シリーズ |
||||||||
|
モデル番号 |
TML100-CR-PM050 |
TML100-CR-PM100 |
TML100-CR-PM120 |
TML135-CR-PM080 |
TML135-CR-PM150 |
TML135-CR-PM210 |
||
|
繰返し位置決め精度(mm) |
±0.002 |
±0.002 |
±0.002 |
±0.002 |
±0.002 |
±0.002 |
||
|
連続推力(N) |
50 |
100 |
120 |
80 |
150 |
210 |
||
|
最大推力(N) |
150 |
300 |
360 |
240 |
450 |
630 |
||
|
連続荷重(kg) |
10 |
25 |
30 |
20 |
40 |
55 |
||
|
最大加速速度(G) |
3 |
3 |
3 |
3 |
3 |
3 |
||
|
最高速度(mm/s) |
2500 |
2500 |
2500 |
2500 |
2500 |
2500 |
||
|
標準ストローク(mm) |
0-5500 |
0-5500 |
0-5500 |
0-5500 |
0-5500 |
0-5500 |
||
|
フィードバック定規メーカー |
ドイツ siko / スペイン FAGOR |
|||||||
|
リーディングヘッド |
MSK200-1-0107 / EXA |
|||||||
|
フィードバック定規の解像度(mm) |
0.0005 |
|||||||
|
リニアガイドレール (mm |
15×12.5-1 |
15×12.5-2 |
||||||
|
モデル番号 |
TML170-CR-PM120 |
TML170-CR-PM220 |
TML170-CR-PM320 |
TML220-CR-PM160 |
TML220-CR-PM300 |
TML220-CR-PM430 |
||
|
繰返し位置決め精度(mm) |
±0.002 |
±0.002 |
±0.002 |
±0.002 |
±0.002 |
±0.002 |
||
|
連続推力(N) |
120 |
220 |
320 |
160 |
300 |
430 |
||
|
最大推力(N) |
360 |
660 |
960 |
480 |
900 |
1290 |
||
|
連続荷重(kg) |
30 |
60 |
90 |
40 |
85 |
120 |
||
|
最大加速速度(G) |
3 |
3 |
3 |
3 |
3 |
3 |
||
|
最高速度(mm/s) |
2500 |
2500 |
2500 |
2500 |
2500 |
2500 |
||
|
標準ストローク(mm) |
0-5500 |
0-5500 |
0-5500 |
0-5500 |
0-5500 |
0-5500 |
||
|
フィードバック定規メーカー |
ドイツ siko / スペイン FAGOR |
|||||||
|
リーディングヘッド |
MSK200-1-0107 / EXA |
|||||||
|
フィードバック定規の解像度(mm) |
0.0005 |
|||||||
|
リニアガイドレール (mm |
15×12.5-2 |
20×15.5-2 |
||||||


リニアモーターのコア構造と動作原理は何ですか?
リニアモーターの動作原理は電磁誘導の法則に基づいており、「回転モーターを半径方向に切断して平らにする」ことの結果とみなすことができます。
固定子(一次側):通常は鉄心と巻線で構成され、交流電流が印加されると進行波磁界を発生します。
動力(二次):永久磁石や導電性材料(銅やアルミなど)で構成され、固定子が発生する磁界の電磁力を受けて直線方向に運動します。
三相交流電力-が固定子巻線に印加されると、軸方向に沿って移動する進行磁界が形成されます。ロータは電磁力(ローレンツ力)の駆動により磁場に同期して運動し、直線方向に連続変位します。
リニアモーターの主な種類は何ですか?
|
リニアモーター |
鉄のないリニアモーター |
鉄心リニアモーター |
チューブラーリニアモーター |
誘導リニアモーター (LIM) |
|
構造的特徴 |
鉄芯レスコイル、軽量設計 |
コイルは積層鉄心に巻かれています |
コンパクトな円筒形デザイン |
永久磁石なし、二次導体板なし |
|
利点 |
コギング効果ゼロ、超スムーズな動き(ナノスケール制御) |
高推力(数トンまで)、良好な放熱性 |
高推力密度、防塵{0}} |
低コスト、高温耐性 |
|
短所 |
放熱性が悪い、推力が低い |
歯溝力あり(補正制御が必要) |
限られた移動時間 |
効率が低い |
|
アプリケーション |
半導体露光装置、精密測定装置 |
CNC工作機械、リニアモーターカー |
医療機器、自動バルブ制御 |
物流仕分け、エレベーター駆動 |
リニアモータの選定ポイントは何ですか?
|
要求推力の計算 |
負荷の品質、摩擦抵抗、加速要件を考慮する必要がある 式: F=m • a+F摩擦 |
|
冷却方式の選択 |
自然冷却(<500W) 水冷 (高電力密度アプリケーション向け) |
|
フィードバックシステム構成 |
格子定規(超高精度) 磁気方眼定規(経済的ソリューション) |
|
保護レベル |
過酷な環境に適したIP65(防塵・防水) 半導体装置用真空対応タイプ |
リニアモーターの利点は何ですか?
従来の回転モーター (通常、直線運動を実現するにはギア、ネジ、ベルトなどの伝達機構が必要です) と比較して、リニア モーターには性能、構造、およびアプリケーション シナリオの点で大きな利点があり、これらは次の主要な側面に要約できます。
1. 中間伝送リンクを排除して効率と応答速度を向上
|
機械的損失がありません |
従来の回転モーターの回転運動は、ギアやネジなどの機構を介して直線運動に変換する必要があり、これには摩擦、クリアランス、弾性変形が伴い、エネルギー損失が生じます (通常、効率は 60% ~ 80% のみ)。また、リニアモーターは直線運動を直接出力するため、中間リンクが不要となり、伝達効率は90%以上に達します。 |
|
高い動的応答性 |
中間伝達機構の慣性とヒステリシスにより運動応答が遅れますが、リニアモーターは質量が軽く、慣性が小さく、加速能力が高いため(加速度は 100m/s ² 以上に達し、従来のソリューションの 10-20m/s ² をはるかに上回ります)、起動停止と速度切り替えを迅速に達成でき、高頻度の往復運動シナリオ(半導体ウェーハのハンドリングなど)に適しています。 |
2. より高い位置決め精度と再現性
|
ノーリターンエラー |
従来の伝達機構(送りねじなど)のバックラッシュとピッチ誤差は、逆転動作中に「空ストローク」(戻り誤差)を引き起こす可能性がありますが、リニア モーターは、高精度格子定規などの直接駆動およびフィードバック デバイスを通じて、± 0.1 μ m 以内に制御される繰り返し位置決め精度で、± 1 μ m またはさらにはナノメートル レベルの位置決め精度を達成できます。- |
|
動作の安定性が向上 |
歯車の噛み合いの周期的な振動やねじ山の干渉が少なく、運転中の速度変動(速度変動率)が小さい<0.1%), suitable for scenarios with high stability requirements (such as laser cutting and precision welding). |
3. 構造の簡素化とメンテナンスコストの削減
|
部品点数の削減 |
ギア、ネジ、ガイドなどの伝達部品が不要なため、システム構造がよりコンパクトになり、設置スペースが節約されます(特に長距離シナリオでは明らかな利点があります)。- |
|
メンテナンスの必要性を軽減 |
中間トランスミッション コンポーネントの摩耗と潤滑は、従来のシステムの主なメンテナンス ポイント(親ネジの定期的な潤滑の必要性や、噛み合い摩耗によるギアの故障のしやすさなど)ですが、リニア モーターには接触による摩耗がなく(非接触電磁駆動)、メンテナンス サイクルが長く、故障率が低くなります。{0} |
4. 長距離移動と高速化による大きなメリット
|
理論上の無限移動 |
リニアモータのステータは分割して接続することができ、ロータはステータの長さ方向に沿って移動します。理論的には、移動に制限はありません(大規模な物流仕分けラインや長距離鉄道輸送など)。-従来のねじのストロークはねじ自体の長さによって制限されます(長すぎるとたわみ変形が起こりやすくなります)。 |
|
高速動作能力 |
リニアモーターの速度は、電源周波数と放熱条件によってのみ制限され、最大速度は 5 ~ 10m/s で、親ネジ (通常は<1m/s) and gear racks (usually<2m/s), suitable for high-speed conveying, rapid detection and other scenarios. |
5. より安定した出力特性
|
推力の均一性が良好 |
従来のトランスミッション機構の推力は、摩擦抵抗の変化(リードスクリューの予圧力の変化やギアの歯形誤差など)によって変動しますが、リニア モーターの電磁推力出力は、特に低速において、「クローリング現象」(従来のシステムの静摩擦によって引き起こされる低速の揺れ)がなく、より安定しています。{0} |
|
強力な過負荷容量 |
従来の伝動部品(ギヤなど)では過負荷により歯面が損傷しがちでしたが、短期間で定格推力の1.5~2倍の推力を出力することができ、急激な負荷変化にも適応します。 |
リニア モーターの核となる利点は、中間の伝送リンクをスキップする「ダイレクト ドライブ」- の特性に由来しており、従来のソリューションの機械的損失、精度制限、メンテナンスの問題を根本的に解決します。ただし、コストが高く(特に高精度モデルの場合)、設置環境に対する要件が厳しい(防塵や磁気干渉防止など)ため、リニア モーターは、高精度、高速、長ストローク、高周波動作のシナリオ(半導体製造、精密工作機械、リニアモーターカーなど)に適しています。-従来の回転モーターは、低コストかつ低精度の需要シナリオでも依然として競争力を持っています。-
リニアモーター導入の実際の定量化された産業ケーススタディ
すべてのケースでは、オートメーション OEM 量産ラインからの検証済みの機器テスト データが引用されており、仮説的なシミュレーション データは引用されていません。
ケース 1 12- インチ半導体ウェーハ検査リニアモーターステージ
半導体装置メーカーは、ウェーハ走査軸に鉄のないブラシレス リニア モーターを統合しています。リニア モーター エンコーダは、閉ループ位置ロックに 0.1nm 分解能の光学回折格子を使用しています。-テスト済みの技術出力: 500mm の有効ストローク、±50nm の繰り返し位置決め精度、0.3 m/s の一定スキャン速度。振動のないリニアモーターのスムーズな走行により、ウェーハ表面の欠陥検出率が向上します。{8}リニアモーターステージは、連続 90 日間、位置校正補正なしで毎日 22 時間動作します。
事例2 リチウム電池電極巻線リニアガントリーモーター
エネルギー機器ブランドは、電極高速転送軸用のデュアル鉄心リニア モーター ムーバーを展開しています。各リニアモーターは 1200N のピーク推力を供給し、35kg の電極を搭載した治具を駆動します。測定されたサイクル性能: 1.5mの往復ストロークが0.35秒以内に1サイクルを完了し、2.8gの安定した加速度。従来のボールねじトランスファーユニットは、明らかな熱膨張ドリフトにより、1 サイクルあたり 0.48 秒を要しました。リニアモーターダイレクト-駆動構造により、摩擦伝動部の熱の蓄積を排除します。
ケース 3 5- 軸 CNC マシニング センター リニア サーボ モーター ドライブ
工作機械 OEM は、X/Y/Z 送り軸に水冷鉄心リニア モーター モジュールを装備しています。{0}リニアモーターのピーク推力は 3100N に達し、重金属の切断ペイロードをサポートします。動的テスト結果: 早送り速度は 110 m/min に達し、輪郭公差は ±0.002 mm に制御されます。多-軸同期リニアモーター制御により、精密航空宇宙合金部品の表面リップルが低減されます。リニア モーター システムは、精度を低下させることなく 85% のデューティ サイクルの連続切断を維持します。
産業オートメーション全体にわたるリニアモーターのアプリケーションセグメント
さまざまなリニア モーター タイプが、細分化された製造プロセス要件を対象としています。
半導体および電子アセンブリ: ダイボンディング、ウェーハ検査、ミニ LED ソーティング用のアイアンレス リニア モーター ステージ 粒子発生ゼロとナノメートル位置決めはクリーンルーム プロセス基準に適合します。
新しいエネルギーの生産: リチウム電極転写、ソーラー パネルのレーザー スクライビング用鉄芯リニア ガントリー モーター 高推力と高速加速により、単一ピースの加工サイクル タイムが短縮されます。-
精密 CNC およびレーザー加工: 多軸送り軸用の水冷リニア サーボ モータ-安定した高速輪郭運動により、完成したワークピースの表面の平坦度が向上します。-
医療用自動検査装置: 試薬プローブの位置決め用のマイクロアイアンレスリニアモーションモジュール 低振動リニアモーターの動きにより、微量液体サンプルの揺れエラーを回避します。
自動光学検査(AOI): 高速パネル スキャン用のデュアル同期リニア モーター クロス テーブル- 均一なリニア モーター速度により、不均一な画像キャプチャの歪みが排除されます。
リニアモータはセグメントごとに推力、ストローク、精度、環境基準に基づいて機種を選定しています。従来のアクチュエータがプロセス ターゲットに失敗した場合、機器設計者はリニア モータ ダイレクト ドライブ アーキテクチャを優先します。-
人気ラベル: リニア モーター、中国リニア モーター メーカー、サプライヤー、工場
